Domain e-t.de kaufen?
Wir ziehen mit dem Projekt
e-t.de um.
Sind Sie am Kauf der Domain
e-t.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain e-t.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Chicco Digitaler Audio-Babymonitor, DECT-Technologie, Zwei-Wege-Kommunikation, 5 (Babyphone Audio, 300 m) (00011991000000)Chicco Digitaler Audio-Babymonitor, DECT-Technologie, Zwei-Wege-Kommunikation, 5 (Babyphone Audio, 300 m) (00011991000000)61,04 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
-
Chicco Digitaler Audio-Babymonitor, DECT-Technologie, Zwei-Wege-Kommunikation, 5 (Babyphone Audio, 300 m) (00011991000000)Chicco Digitaler Audio-Babymonitor, DECT-Technologie, Zwei-Wege-Kommunikation, 5 (Babyphone Audio, 300 m) (00011991000000)61,04 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
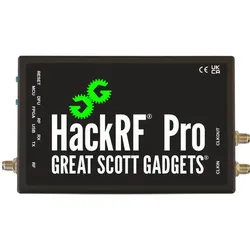
Great Scott Gadgets HackRF Pro SDR (100 kHz – 6 GHz) + GRATIS E-BookAKTION: HackRF Pro bestellen und das neue E-Book "SDR mit HackRF One & HackRF Pro" im Wert von 20 € gratis sichern! HackRF Pro ist das neueste Software Defined Radio (SDR) von Great Scott Gadgets und der leistungsstarke Nachfolger des legendären HackRF One. Mit einem Frequenzbereich von 100 kHz bis 6 GHz deckt es ein enormes Spektrum zum Senden und Empfangen von Funksignalen ab. Als Open-Source-Hardware-Plattform konzipiert, ist das HackRF Pro das ideale Werkzeug für die Analyse und Entwicklung moderner Funktechnologien. Es lässt sich flexibel als USB-Peripheriegerät nutzen oder für den Standalone-Betrieb programmieren. Technische Daten Frequenz: 100 kHz bis 6 GHz Einstellbar von 0 Hz bis 7,1 GHz Halbduplex-Transceiver Bis zu 20 Millionen Abtastungen pro Sekunde 8-Bit-Quadraturabtastung (8-Bit-I und 8-Bit-Q) Kompatibel mit GNU Radio, SDR# und mehr Softwarekonfigurierbare RX- und TX-Verstärkung sowie Basisbandfilter Softwaregesteuerte HF-Port-Leistung (50 mA bei 3,3 V) SMA-HF-Anschluss SMA-Takt-Ein- und -Ausgang für Synchronisation und Triggerung Praktische Tasten zur Programmierung Interne Stiftleisten für Erweiterung High-Speed USB 2.0 mit USB-C Anschluss USB-Stromversorgung Open-Source-Hardware Im Vergleich zu seinem Vorgänger bietet HackRF Pro eine Vielzahl neuer Funktionen, darunter: Erweiterter Betriebsfrequenzbereich Verbesserte HF-Leistung mit flacherem Frequenzgang USB-C Anschluss Integrierter TCXO-Quarzoszillator für überlegene Timingstabilität Logik-Upgrade von einem CPLD zu einem energieeffizienten FPGA Beseitigung von Gleichspannungsspitzen Modus mit erweiterter Präzision und 16-Bit-Abtastwerten für niedrige Abtastraten (typische ENOB: 9-11) Modus mit halber Präzision und 4-Bit-Abtastwerten bei bis zu 40 MS/s Mehr RAM und Flash-Speicher für benutzerdefinierte Firmware Abschirmung des Funkmoduls Trigger-Ein- und -Ausgang über Taktanschlüsse zugänglich Aussparung in der Leiterplatte bietet Platz für zukünftige Erweiterungen Verbessert Energiemanagement Verbesserter HF-Portschutz Funktion zum hardwareseitigen Deaktivieren des Sendemodus Volle Kompatibilität: Dank der bewährten Architektur kann bestehende Software für das HackRF One direkt auch mit dem HackRF Pro genutzt werden. Das HackRF Pro bietet nahtlose Abwärtskompatibilität bei gleichzeitig deutlich gesteigerter Performance. Hinweis: Eine Antenne ist nicht im Lieferumfang enthalten. Wir empfehlen die ANT500 für den optimalen Einstieg. Lieferumfang HackRF Pro SDR mit Kunststoffgehäuse Neues E-Book: SDR mit HackRF One & HackRF Pro (Normalpreis: 20 €) Downloads Documentation GitHub429,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
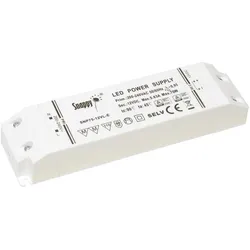
Dehner Elektronik, Beleuchtung Zubehör, Snappy SNP75-12VL-E LED-TrafoDer Snappy SNP75-12VL-E LED-Trafo von Dehner Elektronik ist eine speziell für LED-Beleuchtungen entwickelte Stromversorgung. Er bietet eine konstante Spannung von 12 V/DC und ist ideal für alle LED-Anwendungen, die eine zuverlässige und effiziente Energiequelle benötigen. Mit einer maximalen Leistung von 75 W und einem Strom von bis zu 5,83 A gewährleistet dieser Trafo eine stabile und sichere Stromversorgung für Ihre Beleuchtungsprojekte. Der Trafo ist für den Innenbereich konzipiert und eignet sich nicht für Smart Home-Anwendungen. Seine kompakte Bauweise ermöglicht eine einfache Integration in verschiedene Umgebungen, während die robuste Konstruktion eine lange Lebensdauer verspricht. - Konstante Spannung von 12 V/DC für zuverlässige LED-Beleuchtung - Maximale Leistung von 75 W und Stromstärke bis zu 5,83 A - Geeignet für den Innenbereich, nicht kompatibel mit Smart Home-Systemen.37,94 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.